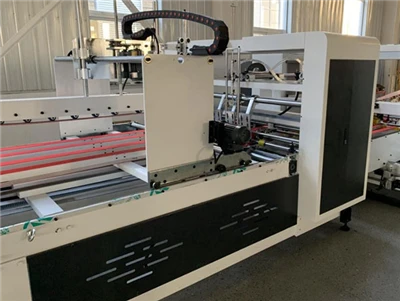
Otomatik palettize roboyo se solisyon prensipal mekanik yo itilize pou elimine gwo kou boutèy anbalaj en ki te koze pa move balans vitès ant gwo -vitès flexo folder gluers (FFGs) ak ekipaj manyèl sèch-nan izin modèn manifakti bwat corrugated.Sistèm otomatik sa a ranplase leve manyèl ak dousman ak aksyon robo kontinyèl ak gwo vitès -ak{2}}, ki pèmèt liy konvèti a kouri nan kapasite konsepsyon maksimòm li. Enplemante automatisation gwo-devwa sa a dirèkteman anpeche machin amont desann, diminye domaj fizik fèy estriktirèl yo, epi li ranbouse envestisman konplè nan 10 a 12 mwa. Apwovizyone selil robotik avanse sa yo nan men founisè ou fè konfyans ki bay priyorite jeni estriktirèl solid ak sèvis apre-lavant konplè, proaktif asire liy anbalaj gwo-volim ou a ap fonksyone ak gwo vitès, 24/7.
Entwodiksyon: Dezekilib vitès kritik nan liy konvèti modèn yo
Nan enstalasyon anbalaj ki gen gwo -volim kontanporen, manadjè operasyon yo fè fas a yon dezekilib operasyon sistemik: dezekilib vitès fizik ant corrugator fen mouye oswa machin konvèti (tankou ultra-rapid, milti-koulè flexo folder gluers (FFGs)) ak zòn nan manyèl sèk dechaj {{4}. Pandan ke yon FFG modèn ka trete, pliye, kole, ak braslè jiska 20,000 veso corrugated pou chak èdtan-oswa kouri ak vitès papye lineyè soutni ki depase 300 mèt pou chak minit-fòs travay imen an nan fen liy lan pa ka fizikman kenbe pousantaj pwodiksyon sa a.
Lè yo fini, pake bwat anbakman atache soti nan bundler inline a, yo dwe rapidman anpile sou palèt anbake an bwa oswa plastik. Si etap sa a anpile fizik egzekite manyèlman, yon kou boutèy kritik en imedyatman konkretize. Kòm fatig imen an vin, enkapasite pou netwaye transporteur egzeyat la fòse operatè yo ralanti FFG milyon dola-en an.
Li plis:《Kijan Pou Redui D 'nan Plant Bwat Corrugated Ou: Yon Gid Pratik eksprime
1,Quantifying Gap Debi a - Manyèl kont anpile otomatik
Pou totalman apresye nesesite pou automatisation sèk-, administratè plant yo dwe evalye limit fizik difisil travay imen an kont andirans mekanik yon robo endistriyèl espesyalize. Anpile pakèt corrugated se trè repetitif, travay fizikman pini. Yon pake estanda atache ki gen 20 a 25 katon transpò doub-miray oswa yon sèl-miray anjeneral peze ant 10 kg ak 18 kg. Pou koresponn ak pwodiksyon yon FFG kap kouri a tout vitès, yon travayè imen dwe leve, vire, epi byen pozisyone youn nan pake lou sa yo chak 2.5 a 4 segonn.
Li enposib kenbe vitès fizik sa a sou yon chanjman estanda 8-èdtan. Tablo ki anba a bay yon konparezon teknik detaye sou debi travay manyèl kont yon devwa lou devweotomatik palettize robo:
| Jeni difisil & metrik operasyonèl | Manyèl Stacking Crew (3 operatè pou chak shift) | Otomatik palettize robo selil | Otomatik palettize robo selil |
| Vitès kontinyèl soutni | 8 a 12 pakèt pa minit (trè pa dirab; to maksimòm desann rapidman apre 90 minit nan efò fizik kontinyèl). | 25 a 35 sik davwa pa minit (itilize gwo -devwa, milti-grippers pake pou okipe plizyè inite an menm tan). | Robo a fasil absòbe pwodiksyon vag pik absoli yon liy konvèti FFG gwo -vitès san li pa mande rediksyon vitès. |
| Fatig operasyonèl ak koub pouri | Debi anpile desann nan 30% a 50% pandan dezyèm mwatye nan yon chanjman travay aktif akòz fatig imen. | Absoli konstan 100% vitès operasyonèl ak presizyon pozisyon, 24 èdtan pa jou, 7 jou pa semèn. | Elimine blokis backup toudenkou, inatandi ki rive lè ekipaj manyèl yo tonbe dèyè vitès machin lan. |
| Palèt Modèl & Kouch Versatility | Limite a pil kolòn debaz, ki pa-ankole. Konplèks konsepsyon bloke siyifikativman ralanti manyen manyèl fizik. | Illimité, lojisyèl-konfigirasyon anklanche kalkile (pa egzanp, pinwheel, espiral, blòk) egzekite sou-la-vole. | Chaj palèt lou ki wo yo rete parfe estab pandan transpò charyo élévatè gwo-vitès ak transpò trelè long-. |
| Sekirite Ergonomik ak Responsablite Travayè | Gwo risk pou blesi souch kwonik repetitif (RSI), domaj epinyè, glise fizik, ak reklamasyon konpansasyon travayè ki koute chè. | Zewo risk fizik pou operatè imen. Tout anvlòp travay robot la byen fèmen nan kloti sekirite ak rido limyè. | Minimize pousantaj asirans responsablite plant lan epi elimine dezòd operasyon ki te koze pa woulman travayè wo. |
| Entèripsyon Chanjman Palèt | Koule pwodiksyon an dwe pran yon poz oswa achemine sou tab tanporè debòde pandan y ap pozisyone palèt vid yo manyèlman. | Zewo -sispann chanjman palèt yo fèt atravè konvoyè navèt estasyon doub- entegre ak dispansè palèt otomatik yo. | Pèmèt liy pwodiksyon gwo -vitès ki ekipe ak kanpe woulo moulen idwolik san shaftless ak splicer papye otomatik yo kouri kontinyèlman atravè orè. |
Li plis:《Kijan pou kenbe Mill woulo liv kanpe Pneumatic fren eksprime
2, Karakteristik jeni avanse nan gwo -Palletizers robo pèfòmans
Yonotomatik palettize robofèt pou labwat katon fè machinendistri se pa sèlman yon bra robo jenerik; li se yon sistèm trè espesyalize ki bati pou kenbe tèt ak anviwònman inik, piman bouk nan yon plant bwat corrugated, ki plen ak pousyè papye abrazif, imidite segondè, ak Vibration kontinyèl.
1. Pèfòmans-Grippers estriktirèl (Fen-Efèktè)
Grippers endistriyèl jenerik echwe nan plant corrugated paske yo kraze flit delika nan bwat yo, depafini evalyasyon estriktirèl Edge Crush Test (ECT) bwat la. Palettiseur robot modèn yo itilize koutim-fouchèt-ak-klanp fen-efektè. Sistèm sa yo glise fouchèt asye mens, ki gen gwo -fòs anba pake a pandan y ap kranpon chanm konpwesyon yo aplike parfe, ki ba -presyon kenbe fòs sou kote pil la. Altènativman, pou bwat ki gen gwo-grafik, detay yo ki trè sansib pou make, yo itilize plak espesyal ki gen gwo-koule, ba-vakyòm pou leve tout sifas pake a menm jan san yo pa grate oswa kraze tablo papye a.
2. Precision Squareing ak Santral Estasyon
Anvan bra robotik la kòmanse yon sik seleksyon, pake tache ki fèk ap rantre a dwe parfe kare. Pakèt atache yo souvan tòde oswa deplase yon ti kras sou woulèt transpò piblik yo. Sistèm robotik la entegre yon estasyon kare mekanik en nan pwen pick la. Pneumatic santre bò-gid otomatikman tape pake a soti nan kat direksyon, aliman fèy papye endividyèl yo nan yon blòk san defo, rektangilè. Travay preparasyon-mekanik sa a enpòtan anpil; si pake a pa kare anvan robo a chwazi li, pil palèt final la pral enstab epi vizyèlman pa atiran pou itilizatè fen-.
3. Modèl dinamik -Jenerasyon lojisyèl
Sistèm palèt modèn robotik yo pa mande pou pwogram manyèl kòd manyèl liy-pa-liy. Yo itilize lojisyèl entwisyon, ki baze sou resèt-HMI (Entèfas Moun-Machin). Operatè machin lan tou senpleman antre dimansyon katon twa -dimansyon yo, anprint palèt sib la, ak wotè total pil la. Lojisyèl la imedyatman jenere modèl empilement ki pi matematikman ki estab.

3, Etap-pa-Etap Entegre Sèch-Fin Pwosesis Koule
Pou reyisi rive nan diferans vitès la, selil robotik la dwe fonksyone nan senkronizasyon pafè, fèmen -bouk ak FFG en a ak ekipman anvlòp en. Pwosesis pwosesis teknik etap-pa-etap dekri kijan sistèm otomatik -sèk sa a kenbe vitès materyèl kontinyèl san entèripsyon mekanik:
- Dosye-Gluer Egzeyat ak Konte: Katab FFG-kole a trete fèy papye yo enprime ak fant, pliye ak kole yo nan gwo vitès. Kontwa entèn-ejektè a konte fèy yo epi dechaje yo nan kantite pakèt egzak (pa egzanp, pakèt 10, 20, oswa 25).
- Inline Strapping: Pakèt ki lach la pase imedyatman nan yon strapper plastik otomatik ki gen gwo vitès-, ki konprese pake a epi aplike yon espageti sere pou kenbe entegrite estriktirèl pandan transpò rapid.
- Gwo -Transmèt akimilasyon vitès: Pakèt atache a akselere sou yon transporteur roulo akimilasyon. Transporteur sa a aji kòm yon tanpon fizik, estoke plizyè pake pou absòbe nenpòt vag kout nan konvèti vitès oswa poz kout pandan chanjman palèt.
- Mechanical Squareing: Pakèt la antre nan estasyon kare kote plak chanm konpwesyon yo konprese kat kote yo pou asire aliyman kwen pafè, razwa-.
- Multi-Gwoupman Pakèt: Dapre resèt anpile chwazi a, sistèm nan gwoupe plizyè pakèt adjasan ansanm. Sa a pèmèt pinza robo a chwazi de oswa twa pakèt nan yon sèl sik, efektivman miltipliye debi fizik robo a.
- Plasman Robotics ak kominikasyon an tan reyèl-: Bra robo a, ki gide pa kominikasyon an tan reyèl-Ethernet (tankou Profinet oswa EtherCAT) senkronize ak PLC prensipal FFG a, chwazi pakèt gwoup yo epi mete yo sou palèt la nan kowòdone egzak ak ang wotasyon ki nesesè pou kouch aktyèl la.
- Otomatik palèt echanj: Yon dispansè palèt otomatik pre-chaje yon palèt an bwa vid nan Estasyon B pandan robo a ap fini pil la sou Estasyon A. Nan moman sa a chemine a sou Estasyon A rive nan wotè sib li, robo a imedyatman chanje zòn travay li a nan Estasyon B ak zewo tan.
- Egzeyat nan detire Wrapper: Transporteur chèn lou-motorize transpòte pile palèt fini, ki pa vlope soti nan Estasyon A dirèkteman nan yon anbalaj otomatik detire aliye, prepare chaj la pou depo imedya oswa chaj kamyon.
Li plis:《Paper Splicer ROI 2026: Matematik finansye difisil dèyè chanjman otomatik woulo liv eksprime
4, Analiz ROI finansye - Manyèl anpile vs. Robotik anpile
Investi nan yon gwo-pèfòmansotomatik palettize robose yon estrateji alokasyon kapital trè efikas pou plant anbalaj papye. Opere yon liy konvèti gwo-vitès pi ba pase kapasite nominal li pou akomode travay manyèl moun pa efikas anpil. Lè yon FFG ki fèt pou kouri nan 20,000 fèy pa èdtan yo konpoze tounen nan 10,000 fèy pou chak èdtan akòz yon kou boutèy en, plant la pèdi mwatye nan revni potansyèl li -kapasite jenere.
Tablo finansyè ki anba la a dekonpoze pri ekonomi anyèl reyalis ak retounen sou envèstisman (ROI) operasyon yo reyalize lè yo fè tranzisyon soti nan yon ekipaj travay manyèl ki gen twa -orè pou ale nan yon sèl selil palèt otomatik otomatik:
| Depans dirèk / Byen kategori kapitalizasyon | Manyèl anpile ekipaj (3 orè, 9 operatè total) | Otomatik Robotics Palletizing selil | Epay Operasyonèl Anyèl (USD) |
| Travay dirèk ak depans jeneral | $270,000 (Baze sou salè mwayèn, taks sou pewòl, benefis swen sante, ak shift-diferans lè siplemantè). | $5,000 (ki gen antyèman nan pati antretyen prevantif woutin, kousinen vakyòm, ak grès). | $265,000 |
| Sanksyon Kapasite Machin Upstream | $45,000 (Estime pèt anyèl nan kapasite ki pa itilize akòz ranp machin FFG-desann ak arè manyèl kou boutèy). | $0 (Robo a pèmèt FFG en kouri kontinyèlman nan pwodiksyon maksimòm li yo). | $45,000 |
| Domaj pwodwi ak dechè | $8,000 (Kou anyèl pakèt ki tonbe, flit kraze, ak revètman chire pandan manyen manyèl). | $0 (Prezis chanm konpwesyon lè grip ak bale leve nèt elimine domaj fizik pwodwi). | $8,000 |
| Total Konbine Epay Anyèl | Segondè operasyon anlè; defi konstan ak rekritman travay, fòmasyon, ak blesi nan espas travay. | Trè previzib, pwodiksyon 100% repetitif ak sipèvizyon administratif minim obligatwa. | $318,000 / Ane |
Lè nou konsidere yon envestisman inisyal total-ki gen ladan bra robo endistriyèl la, pinza koutim, estasyon kare, kloti sekirite, transporteur, ak enstalasyon pwofesyonèl sou sit-sou sit-apeprè $ 200,000, yon plant bwat tipik ki gen gwo-volim pral reyalize.konplè amortissement kapital nan mwens pase 8 mwa. Plis pase yon estanda lavi machin 10 ane, amelyorasyon automatisation sa a enjekte dè milyon de dola tounen nan liy anba plant la.
5,Chwazi bon patnè automatisation pou ou sèch-Fin Upgrade
Lè w ap chwazi yon sistèm palettizasyon otomatik, egzekitif anbalaj entelijan gade pi lwen pase pri acha inisyal la. Sistèm otomatik yo kouri kontinyèlman nan anviwònman ki mande. Pou garanti yon -fiabilite alontèm, ou dwe fè patenarya ak yon founisè ki bay priyorite gwo-enjenieri estriktirèl ak sipò konplè, proaktif apre-lavant sou lavant rapid.
Kòm yon pwofesyonèl operasyon jere apwovizyone machin mondyal, mwen konsantre avantaj konpetitif mak nou an sou de poto debaz ekselans:
- Apwovizyone mekanik ki rijid ak konsepsyon devwa{0} lou:Nou chwazi sèlman patnè sa yo ki itilize gwo ankadreman gwo jete-fè ak konpozan kondwi Ewopeyen oswa Japonè prim (tankou Siemens PLC, SEW-motè Eurodrive, ak pneumatik SMC). Fondasyon mekanik sa a asire ke sistèm nou yo jere inèsi robo gwo -vitès san yo pa soufri fatig estriktirèl pandan plizyè deseni nan operasyon.
- Sèvis apre-lavant san parèy:Piske nou konprann ke chak minit nan D' koute dè milye de dola, nou bay proaktif, sipò teknik mondyal, ki gen ladan dyagnostik PLC aleka, livrezon OEM pandan lannwit lan, ak fòmasyon pratik sou antretyen pou operatè plant ou yo. Nou asire ke automatisation -sèk ou a rete trè optimize, lontan apre premye konfigirasyon an.
Eksplore ki jan seri sistèm palèt otomatik nou yo ak machin konvèti gwo -vitès ka maksimize kapasite pwodiksyon plant ou a. Vizite nouPaj kategori machin corrugatedjodi a pou mande yon kalkil ROI koutim ak layoutkonsepsyon pou etablisman ou a.